Что такое переходный процесс
Почему ток и скорость не меняются мгновенно и как читать временные диаграммы.
Перед началом: законы Кирхгофа, энергия поля и производная функции.
После занятия вы сможете: выбирать переменные состояния, применять законы коммутации и рассчитывать показатели перехода.
Порядок работы: базовый разбор → углублённая теория → самостоятельный расчёт → проверка решения.
- Зачем изучать движение между режимами
- Откуда берётся инерционность
- Первый эталон: апериодическое звено
- Какие показатели измерять
- Первый расчёт
- Практическая работа
- Законы коммутации и начальные условия
- Свободная и вынужденная составляющие
- Вывод времени нарастания и установления
- Задачи для самостоятельного решения
- Что запомнить
Зачем изучать движение между режимами
Нажатие кнопки пуска занимает мгновение, а двигатель разгоняется заметное время. В этот промежуток ток, электромагнитный момент и скорость отличаются от своих установившихся значений. Именно здесь часто возникают наибольшие токи, провалы скорости и механические нагрузки. Знать только номинальную мощность двигателя недостаточно, чтобы понять его поведение при включении.
Переходный процесс — изменение состояния системы после изменения воздействия или начальных условий. Причиной может быть подача напряжения, приложение нагрузки, переключение схемы или изменение задания регулятора. В этом курсе мы будем исследовать процессы во времени, а не только сравнивать начальную и конечную точки.
Задача моделирования состоит из трёх вопросов: какие величины описывают состояние, какие законы определяют их изменение и откуда начинается движение. Для двигателя это прежде всего ток и угловая скорость. Напряжение и момент нагрузки выступают внешними воздействиями.
Откуда берётся инерционность
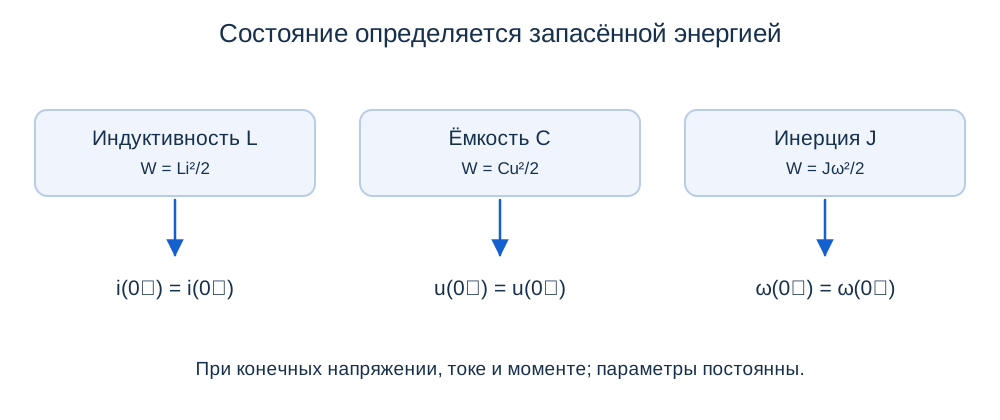
Электрическая индуктивность накапливает энергию магнитного поля, а вращающийся ротор — кинетическую энергию. Изменить запас энергии за нулевое время при конечной мощности невозможно. Поэтому при конечном напряжении ток индуктивности непрерывен, а при конечном моменте непрерывна скорость ротора.
Здесь L — индуктивность в генри, i — ток в амперах, J — момент инерции в кг·м², ω — угловая скорость в рад/с. Эти формулы сразу подсказывают выбор переменных состояния. Сопротивление, напротив, рассеивает энергию и само по себе не добавляет переменную состояния в нашу модель.
Не следует путать инерционность с чистым запаздыванием. Инерционная система начинает реагировать сразу, но меняется постепенно. При чистом запаздывании реакция появляется лишь через определённое время. В базовой модели двигателя отдельного запаздывания нет.
Первый эталон: апериодическое звено
Простейшая модель описывает выход x, стремящийся к постоянному значению x∞:
x(t) = x∞ + (x₀ − x∞) exp(−t/τ)
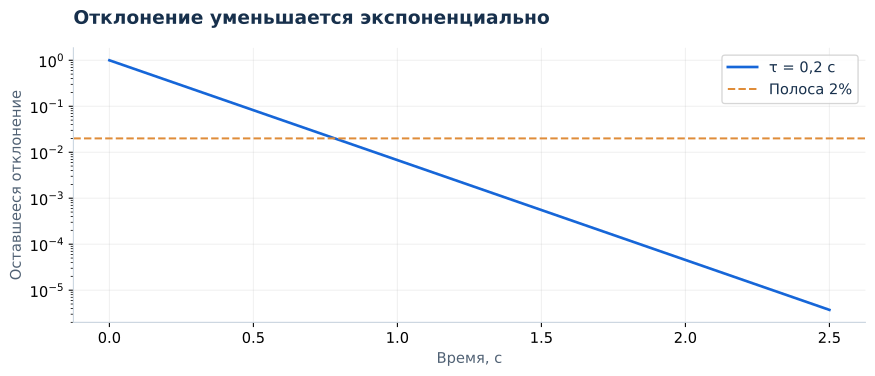
Постоянная времени τ измеряется в секундах. Через одну τ остаётся около 36,8% первоначального отклонения, через три — около 5%, через пять — около 0,67%. Это не означает, что любой двигатель разгоняется за пять электрических постоянных времени: связанная электромеханическая модель содержит две переменные и может иметь другую форму отклика.
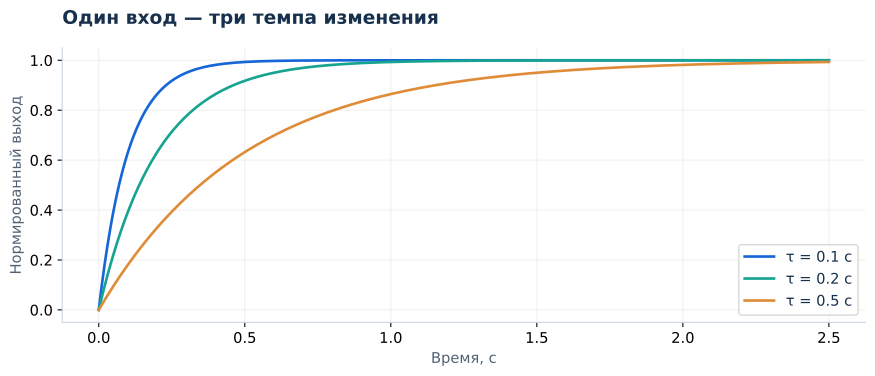
При одинаковом конечном значении меньшая τ означает более быстрый переход. Начальный наклон равен (x∞ − x₀)/τ. На графике можно оценить τ по достижению 63,2% полного изменения, если процесс действительно близок к экспоненциальному и начинается с известного x₀.
Какие показатели измерять
Время нарастания обычно определяют между 10% и 90% полного изменения. Время установления — первый момент, после которого выход остаётся в заданной полосе вокруг конечного значения. Полосу нужно указывать: например, ±2%. Перерегулирование показывает, насколько максимум превышает установившееся значение. Для монотонной экспоненты оно равно нулю.
Для звена первого порядка время установления в полосе 2% равно −τ ln(0,02), то есть примерно 3,91τ. При τ = 0,2 с получаем около 0,782 с. Модель не достигает конечного значения строго за конечное время; инженерный критерий заменяет требование точного равенства допустимой погрешностью.
Первый расчёт
import numpy as np
tau = 0.2
t = np.linspace(0, 1.2, 601)
x = 1 - np.exp(-t / tau)
settling_time = -tau * np.log(0.02)
print(f"Время установления: {settling_time:.3f} с")
Переменная t — массив моментов времени, x — значения выхода в этих точках. Здесь мы вычисляем готовое аналитическое решение. В следующих уроках научимся получать результат без заранее известной формулы.
Практическая работа
Постройте отклики при τ = 0,1; 0,2 и 0,5 с. Для каждого определите время установления. Затем задайте x₀ = 0,4 и x∞ = 1. Проверьте, что постоянная времени не изменилась, хотя абсолютная величина начального наклона стала другой. Подпишите оси и укажите, что x — безразмерная нормированная величина.
Самопроверка: почему нельзя просто увеличить масштаб времени?
Масштаб оси меняет изображение, но не физическую модель. Изменение τ меняет само уравнение и скорость обмена энергией. Для сравнения разных систем можно перейти к безразмерному времени t/τ, но реальные секунды при этом остаются разными.
Законы коммутации и начальные условия
Состояние системы — минимальный набор величин, который вместе с будущим воздействием определяет дальнейшее движение. Для независимых накопителей энергии это ток индуктивности, напряжение конденсатора и скорость инерционной массы. Число накопителей не всегда равно порядку модели: идеальные связи между элементами могут уменьшить число независимых состояний.
Интегрируем уравнение индуктивности на малом интервале вокруг переключения. При постоянной L получаем:
При ограниченном напряжении интеграл стремится к нулю, поэтому i(0⁺) = i(0⁻). Аналогично, при ограниченном токе конденсатора uC(0⁺) = uC(0⁻), а при ограниченном моменте ω(0⁺) = ω(0⁻). Производные этих величин могут изменяться скачком. Идеальный импульс напряжения или момента нарушает предпосылку ограниченности; тогда скачок состояния определяется площадью импульса.
Порядок расчёта: найдите режим до коммутации; перенесите непрерывные состояния в момент 0⁺; составьте уравнения новой схемы; вычислите начальные производные. Нельзя переносить старые производные: после переключения изменились воздействия или связи.
Свободная и вынужденная составляющие
Для постоянного воздействия решение линейной устойчивой системы удобно представить как новое равновесие и затухающее отклонение от него. Вынужденная составляющая определяется воздействием, свободная — собственными свойствами системы и тем, насколько начальное состояние отличается от нового равновесия.
xсв(t) = [x₀ − x∞]e−t/τ
Равновесие существует не всегда: идеальный интегратор при постоянном ненулевом входе накапливает состояние без ограничения. Поэтому сначала исследуют уравнение, а затем применяют понятия времени установления и конечного значения.
Вывод времени нарастания и установления
Для монотонного перехода первого порядка нормируем изменение: y = (x − x₀)/(x∞ − x₀). При ненулевом перепаде y = 1 − exp(−t/τ). Решая уравнение y = p, получаем tp = −τ ln(1 − p).
|x(t) − x∞| ≤ δ|x∞ − x₀| ⇒ ts = −τ ln δ
Здесь полоса δ задана относительно полного перепада, а не относительно конечного значения. Эти определения совпадают только при x₀ = 0. Для перехода к нулю относительная полоса от конечного значения бессмысленна: задают абсолютный допуск или долю начального отклонения.
Разбор. Скорость меняется от 20 до 80 рад/с при τ = 0,25 с. Через τ она равна 80 − 60/e = 57,93 рад/с. Время нарастания 0,549 с. Полоса 2% перепада равна ±1,2 рад/с, время установления — 0,978 с. Начальное ускорение равно 240 рад/с².
Задачи для самостоятельного решения
1. При τ = 0,4 с состояние уменьшается от 10 до 2. Найдите x(0,4) и время входа в абсолютную полосу ±0,1 около конечного значения.
Проверить расчёт
x(0,4) = 2 + 8/e = 4,943. Из 8 exp(−t/0,4) ≤ 0,1 следует t ≥ 0,4 ln 80 = 1,753 с.
2. В катушке L = 0,05 Гн до переключения течёт 2 А. Сразу после переключения uL = −10 В. Найдите ток и его производную в момент 0⁺.
Ответ и типичная ошибка
i(0⁺) = 2 А; di/dt(0⁺) = −200 А/с. Значение −200 — производная, а не новый ток. Для определения времени до нуля требуется знать последующее напряжение.
Для отчёта: сформулируйте условия применимости законов коммутации и объясните, почему «5τ» является оценкой, а не физическим моментом окончания процесса.
Что запомнить
Переход определяется запасами энергии, внешними воздействиями и начальным состоянием. График следует оценивать вместе с единицами, масштабом и критерием установления. Экспонента станет нашим первым эталоном для проверки численных расчётов.
Прогресс хранится только в этом браузере.